Киберобъект
Теплоузел, программный ПЛК и цифровой двойник в общем контуре DiCE.
DiCE связывает теплоузел, программный ПЛК и двойник
В целевом стенде соединяются физический теплоузел, автоматика на программном ПЛК и цифровой двойник. Платформа DiCE обеспечивает модель, расчёт и интерфейс. ПЛК исполняет алгоритм, получает полевые сигналы и передаёт команды нагревателю и насосу через модули ввода-вывода. Измерения возвращают фактическое состояние в контроллер и модель.
Тепловой узел содержит нагревательный контур, циркуляционный насос, радиатор и вентилятор. Вентилятор меняет теплосъём радиатора и воспроизводит изменение внешних условий для учебного опыта. Упреждающий расчёт задаёт режим до изменения нагрузки; обычная автоматика реагирует на текущее состояние.
Контроллер находится вне трубного контура. Толстые серые стрелки обозначают циркуляцию теплоносителя, серый пунктир — данные, винные стрелки — управляющие воздействия. Уставки температуры подачи и скорости насоса сохраняются из тепловой постановки M05. Подробный маршрут полевых сигналов раскрыт отдельно. Схема показывает функциональные связи целевого стенда, а не монтажную электрическую схему.
Одна модель связывает оборудование, управление и документы
Схема, спецификация и параметры оборудования задают состав физического узла. Из этих элементов собирается цифровая модель: состав, связи и поведение. Она служит общим основанием управления и выбранного фрагмента документации. Двойник связывает данные, расчёт режима и отклик оборудования.
Монтажно-сборочная схема и спецификация конкретных моделей комплектующих нужны для физической сборки. Это входные документы оборудования. Другой документ — учебный фрагмент, который формируется из модели двойника по заданному образцу. Принцип «сначала двойник, затем его документ» относится к этому выходу.
Связь прослеживается от элемента оборудования через параметр цифровой модели к позиции документа. Образец задаёт формат и правила заполнения. Информационная модель состава и модель поведения процесса выполняют разные, связанные функции.
BlueTraktor делает модель и данные наглядными
Пример экрана HTS-001 показывает информационную модель теплового узла и привязанные параметры. BlueTraktor — программный компонент платформы DiCE. Модель поведения процесса обеспечивает расчёт, HMI — наблюдение и разбор режима.
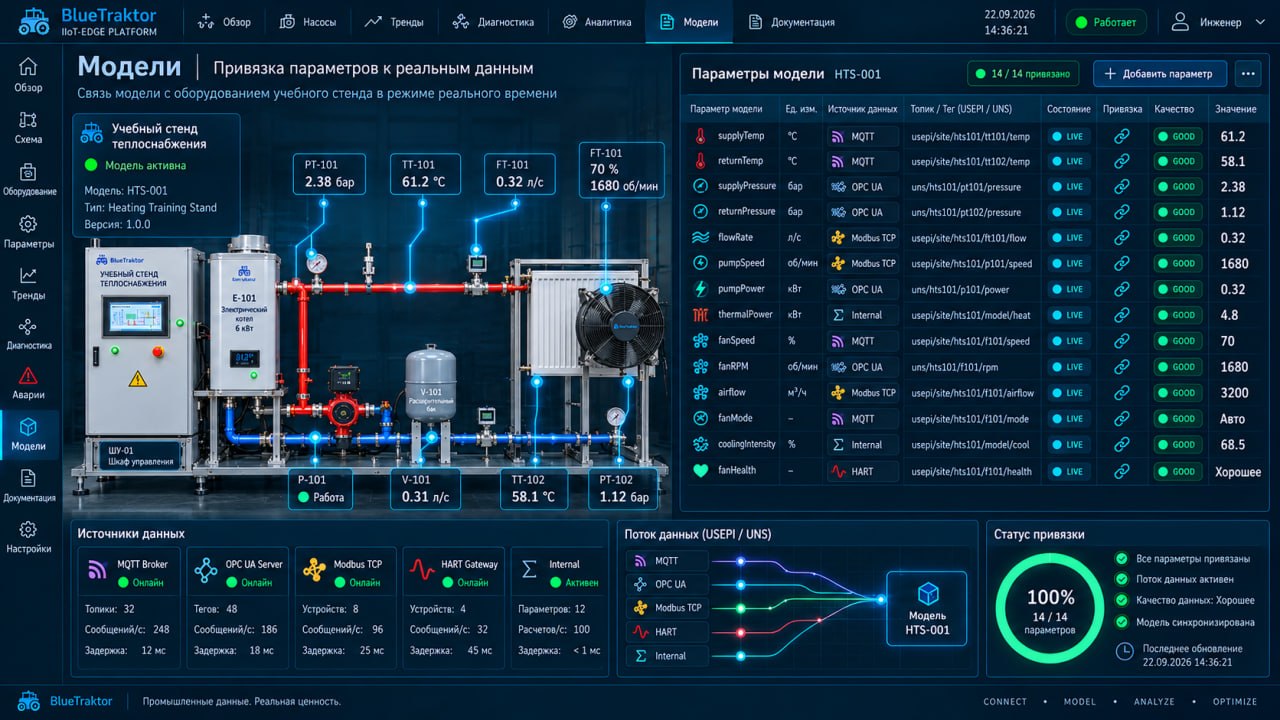
В целевом контуре параметры оборудования связываются с полевыми сигналами. Экран даёт общую картину узла, его состояния и выбранного режима; исполнение команд проходит через программный ПЛК и физические модули ввода-вывода.
Один опыт связывает стратегию, исполнение и результат
Учебный опыт задаёт одно изменение теплосъёма: вентилятор усиливает теплоотдачу радиатора. При управлении по факту автоматика реагирует на текущее изменение состояния; при управлении по прогнозу двойник заранее рассчитывает режим. Оба подхода относятся к одному физическому узлу и одному сценарию нагрузки.
Выбор стратегии и способ исполнения — разные части опыта. В целевой автоматизированной сборке режим исполняет программный ПЛК. Совместимый учебный вариант из прежнего обсуждения — человек действует по рекомендации двойника. Он позволяет раскрыть границы делегирования и роль оператора.
Сравниваются исходные условия, команды, температура, энергия и расхождение прогноза с фактом. Дополнительные эпизоды «что если», обновление входов и расхождение модели используют тот же контур. Численный эффект определяется результатами опыта. Вентилятор воспроизводит возмущение; внешний сценарий прогноза задаётся отдельно.
Три участника соединяют физику, автоматику и двойник
Целевой стенд объединяет три предметные части и три вклада участников. «Взлёт» отвечает за физический теплоузел и полевое оборудование. Северсталь, представленная Иваном Ярцевым, предоставляет программный ПЛК как основу автоматизации. Дмитрий создаёт цифровой двойник и алгоритм управления.
Физическая часть включает нагреватель, насос, радиатор, вентилятор и измерительные сигналы. Программный ПЛК исполняет алгоритм и обменивается с модулями ввода-вывода. Цифровой двойник использует состав узла, параметры и внешние условия для расчёта режима; HMI показывает состояние и результат.
Эти части соединяются в киберобъект через общий маршрут «измерение → расчёт → команда → физический отклик». Учебные выходы — связанная модель узла, выбранный документ и наблюдения опыта — раскрываются на соответствующих страницах. Связь с другими стендами Академии строится через общий прибор, его идентичность и предметные данные.
Программный ПЛК связывает двойник с полевыми сигналами
Цифровой двойник задаёт целевой режим. Программный ПЛК исполняет алгоритм автоматизации и передаёт команды оборудованию через физические модули ввода-вывода. Полевые измерения и состояния возвращаются в ПЛК и цифровую модель. Программный контроллер и физический ввод-вывод — отдельные элементы одной системы.
Сигнал связан с конкретным объектом, параметром и единицей; команда — с адресом воздействия и пределами. В цифровом обмене каждый сигнал передаётся через свой топик или подтопик. Время и состояние помогают соотнести рассчитанный режим с фактическим откликом. Аналоговые и дискретные сигналы включают измерения температуры и давления и управление исполнительными устройствами.
Алгоритм управления описывается в ST. Прогнозная модель, алгоритм ПЛК и модули I/O выполняют разные функции: рассчитать режим, исполнить логику и связать программное исполнение с полем.